马修·伯恩斯坦讲线性代数系列:矩阵刻画线性变换
原文:Matrices characterize linear transformations
线性变换(linear transformations) 是将向量从一个向量空间映射到另一个向量空间的函数,并且保持向量加法和标量乘法不变。在本文中,我们展示在坐标向量空间之间的线性变换与矩阵之间存在一一对应关系。因此我们可以将一个矩阵视为在坐标向量空间之间代表一个唯一的线性变换。
引言
如前所述,矩阵-向量乘法 使我们能够将 矩阵视为向量空间之间的函数。事实证明,矩阵定义了一种非常特定的函数类型:线性变换。事实上,坐标向量空间之间的任意线性变换都可以由一个单一的、唯一的矩阵来刻画。也就是说,线性变换与矩阵之间存在一一映射。因此,在某种意义上,我们可以说矩阵就是一个线性变换。
如前文所述,矩阵与向量的乘法使我们能够将矩阵视为向量空间之间的函数。事实证明,矩阵定义了非常特定类型的函数:线性变换。实际上,任何坐标向量空间之间的线性变换都可以由一个唯一的矩阵来刻画。也就是说,线性变换与矩阵之间存在一一映射关系。因此,从某种意义上说,我们可以说 矩阵就是一个线性变换。
线性变换
线性变换是一种将向量从一个向量空间映射到另一个向量空间的函数,并且保持标量乘法和向量加法不变。具体来说,线性变换定义如下:
定义 1(线性变换):给定向量空间 \((\mathcal{V}, \mathcal{F})\) 和 \((\mathcal{U}, \mathcal{F})\),一个函数 \(T : \mathcal{V} \rightarrow \mathcal{U}\) 称为线性变换,或者简称为线性的,如果对所有 \(\boldsymbol{u}, \boldsymbol{v} \in \mathcal{V}\) 和所有标量 \(c \in \mathcal{F}\) 有:
并且
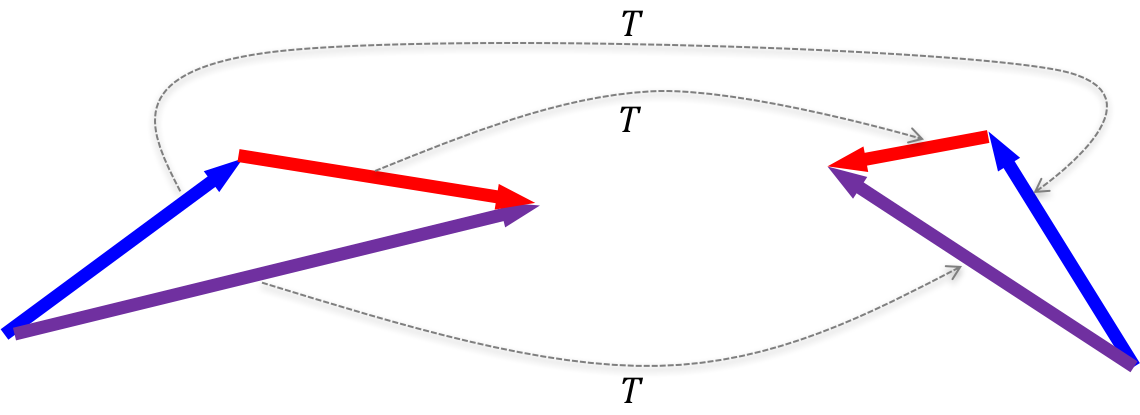
下图展示了线性变换 \(T\) 应用于三个向量(红色、蓝色和紫色)的作用。左侧的向量位于 \(T\) 的定义域中,右侧的向量位于 \(T\) 的值域中。虚线将定义域中的每个向量连接到其由 \(T\) 映射的值域中的向量。请注意图中,\(T(\text{red}) + T(\text{blue}) = T(\text{red} + \text{blue})\)。
矩阵执行线性变换
矩阵-向量乘法具有以下两个性质:
- \(\boldsymbol{A}(\boldsymbol{v} + \boldsymbol{u}) = \boldsymbol{Av} + \boldsymbol{Au}\)
- \(\boldsymbol{A}(c\boldsymbol{v}) = c\boldsymbol{Av}\)
因此,如果我们固定某个矩阵 \(\boldsymbol{A}\) 并定义函数 \(T(\boldsymbol{x}) := \boldsymbol{Ax}\),则有
因此,如果我们固定一个矩阵 \(\boldsymbol{A}\) 并定义函数 \(T(\boldsymbol{x} := \boldsymbol{Ax}\),则有:
- \(T(\boldsymbol{v} + \boldsymbol{u}) = T(\boldsymbol{v}) + T(\boldsymbol{u})\)
- \(T(c\boldsymbol{v}) = cT(\boldsymbol{v})\)
也就是说,\(T\) 是一个线性变换。关于这些事实的证明见本文附录中的定理 1。([Matthew N. Bernstein][1])
每个线性变换都由一个矩阵刻画
更有趣的是,任何两个有限维向量空间之间的线性变换都由一个执行该变换的唯一矩阵定义。也就是说,假设我们有两个向量空间,例如 \(\mathbb{R}^m\) 和 \(\mathbb{R}^n\),并且有一个线性变换 \(T\) 将向量从前者映射到后者,那么存在一个唯一的矩阵 \(\boldsymbol{A}_T\) 来执行这个映射。换句话说:
这个矩阵称为 \(T\) 的标准矩阵。由于每个矩阵执行一个线性变换,并且每个线性变换都可以被一个矩阵刻画,因此线性变换与矩阵之间存在一一对应关系。因此,从某种意义上说我们可以说 矩阵就是一个线性变换。
计算线性变换的标准矩阵
一个自然而然的问题是:给定一个线性变换 \(T\),我们如何计算其标准矩阵?事实上,这非常简单。\(A_T\) 简单地计算为:
其中 \(\boldsymbol{e}_i\) 是 \(\mathbb{R}^m\) 的第 \(i\) 个基向量(即所有分量为 0,唯独第 (i) 个分量为 1 的向量)。
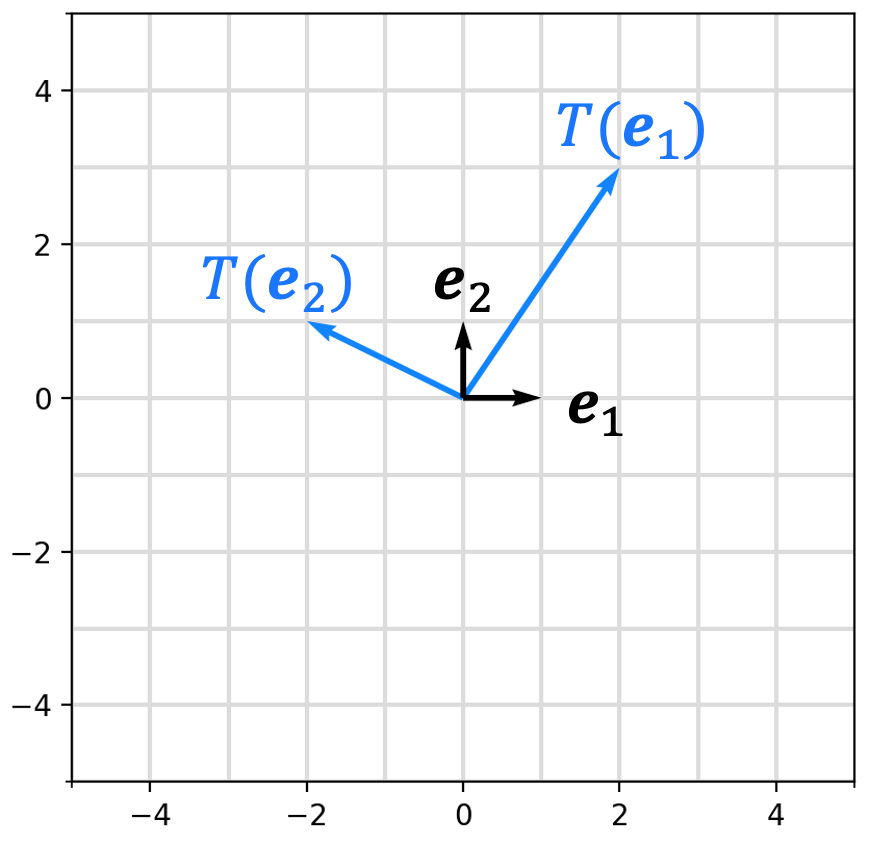
这意味着要构造一个线性变换 \(T\) 的标准矩阵,你只需对基向量应用该变换,得到的结果向量就构成了标准矩阵的列!下图描绘了 \(\mathbb{R}^2\) 的基向量以及某个线性变换 \(T: \mathbb{R}^2 \rightarrow \mathbb{R}^2\) 的标准矩阵的两个列向量:
该结论在附录中的定理 2 有证明。
附录
定理 1 (矩阵定义线性变换): 函数 \(T(\boldsymbol{x}) := \boldsymbol{Ax}\) 是一个线性变换。通过验证对所有向量和标量满足线性变换的两个性质来实现。
证明: 我们证明对于 \(T\) 定义域中的所有 \(\boldsymbol{u}, \boldsymbol{v}\) 和所有标量 \(c\),以下条件成立:
1) \(\boldsymbol{A}(\boldsymbol{u} + \boldsymbol{v}) = \boldsymbol{A}\boldsymbol{u} + \boldsymbol{A}\boldsymbol{v}\) 2) \(\boldsymbol{A}(c\boldsymbol{u}) = c(\boldsymbol{A}\boldsymbol{u})\)
证明 1:
证明 2:
现在,我们看到
并且
定理 2 (线性变换的标准矩阵): 给定线性变换 \(T: \mathbb{R}^m \rightarrow \mathbb{R}^n\),有
其中 \(\boldsymbol{A}_T\) 定义为
其中 \(\boldsymbol{e}_i\) 是 \(\mathbb{R}^m\) 的第 \(i\) 个基向量。
证明:
这一结论通过线性变换对基向量展开证明线性性质等式得出。